Pesquisadores da Universidade Tsinghua deram um passo significativo no campo da robótica ao desenvolver um sistema capaz de elevar a coordenação motora de robôs humanoides em cenários complexos. O estudo, publicado na revista Science Robotics, detalha como a aplicação de simulações virtuais permite que as máquinas superem desafios de percepção e movimento típicos de uma partida de futebol.
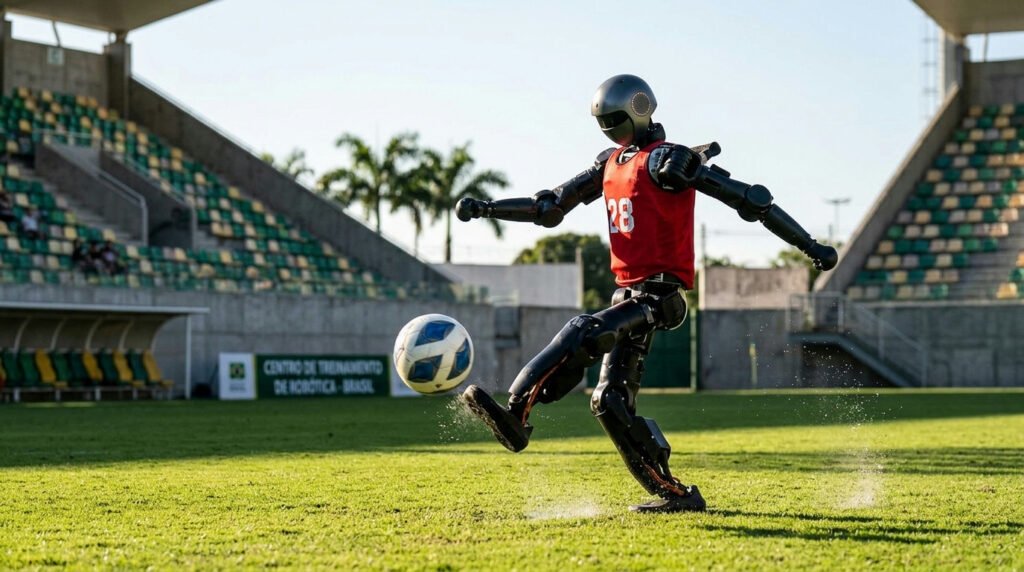
A tecnologia foi validada no robô Booster T1, que demonstrou capacidade de localizar a bola, realizar perseguições e executar chutes precisos em diversas direções. O diferencial do projeto reside na resiliência do sistema, que mantém o desempenho mesmo diante de falhas técnicas nas câmeras embarcadas.
Treinamento virtual como base para a autonomia
A execução de movimentos fluidos em ambientes reais representa um dos maiores obstáculos para a robótica atual. Manter o equilíbrio enquanto se rastreia um objeto móvel exige uma integração sensorial rápida, tarefa que o futebol encapsula com perfeição devido à sua natureza dinâmica e imprevisível.
Sob a liderança de Yushi Wang, a equipe de cientistas utilizou um ambiente virtual para treinar o sistema antes da implementação física. Durante a simulação, foram inseridos intencionalmente atrasos de processamento e erros de visão, forçando o robô a aprender a estimar a posição da bola mesmo quando ela saía temporariamente do seu campo de visão.
Eficiência em terrenos variados e condições adversas
Após a fase de simulação, o Booster T1 foi submetido a testes em superfícies distintas, como grama, asfalto, borracha e solo. O robô atingiu uma taxa de acerto entre 80% e 90% nas finalizações a partir da metade do campo, superando métodos tradicionais baseados em regras rígidas.
A nova abordagem reduziu em até 64% o tempo necessário para que a máquina identificasse a bola e concluísse a jogada. O sistema provou ser capaz de ajustar seus passos em tempo real, compensando latências de imagem e mantendo a estabilidade em diferentes tipos de terreno.
Conquistas em competições internacionais
A eficácia do modelo foi comprovada em cenários competitivos durante o ano de 2025. A equipe Tsinghua Hephaestus utilizou a tecnologia para conquistar o título da RoboCup Adult-Size Humanoid League, além de vencer os World Humanoid Robot Games no mesmo período.
Nas duas competições, os robôs registraram um saldo expressivo de 76 gols marcados contra apenas 11 sofridos. Apesar do sucesso, os pesquisadores reconhecem que o sistema ainda possui limitações, focando exclusivamente na bola e no gol, sem considerar a presença de outros jogadores no campo. O próximo objetivo da equipe é expandir a percepção da máquina para rastrear companheiros e adversários em tempo real.